반응형
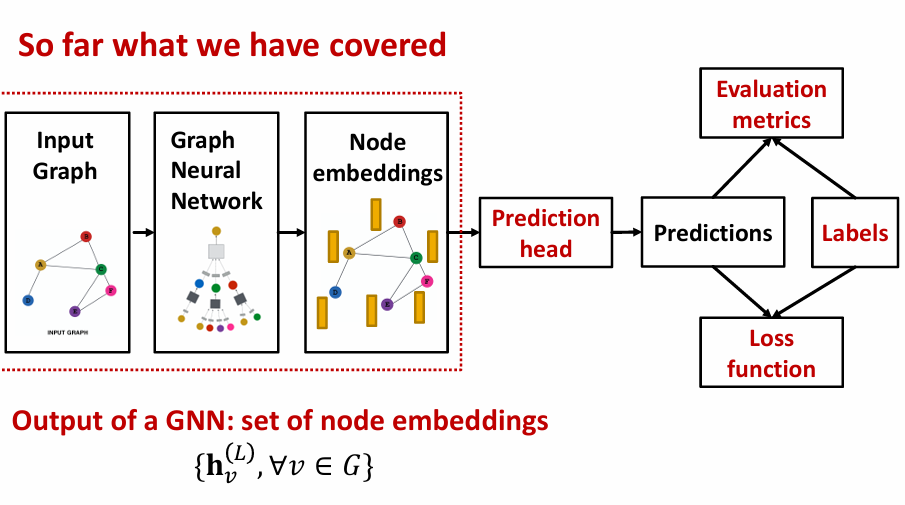
임베디드 시스템(하드웨어/엣지 디바이스)과 GNN(그래프 신경망)을 결합하는 프로젝트는 주로 복잡한 관계 데이터를 실시간으로 처리하거나 물리적인 네트워크를 제어할 때 강력한 시너지를 냅니다. GNN은 연산량이 크기 때문에, 이를 임베디드 환경(Edge AI)에 최적화하여 구현하는 것이 핵심 도전 과제이자 차별화 포인트가 됩니다.
추천해 드리는 4가지 프로젝트 아이디어입니다.
1. 엣지 디바이스 기반 스마트 그리드 고장 진단 시스템
- 개요: 전력망이나 스마트 공장 내의 전력 분배 네트워크를 그래프로 모델링하고, 각 노드(센서)에서 수집되는 전류·전압 데이터를 바탕으로 이상 징후를 실시간 탐지합니다.
- 구현 방법:
- 전력망의 변전소, 차단기를 노드로, 전선망을 엣지로 설정합니다.
- STM32나 Raspberry Pi 같은 임베디드 보드에 하위 그래프(Sub-graph) 모델을 탑재하여 분산 처리를 구현합니다.
- 디바이스 간 경량 통신을 통해 로컬에서 고장 위치를 추론합니다.
- 핵심 기술: Graph Anomaly Detection, GNN 경량화(Quantization/Pruning), MCU 포팅.
2. 차량 내부 네트워크(CAN Bus)의 그래프 기반 침입 탐지 시스템 (IDS)
- 개요: 자동차 내부의 통신 규격인 CAN 버스 내 전자제어장치(ECU) 간의 메시지 흐름을 그래프로 구조화하여, 해킹이나 악성 메시지 주입을 실시간으로 차단합니다.
- 구현 방법:
- ECU들을 노드로, 주기적인 메시지 전송 관계를 엣지로 정의합니다.
- 차량용 임베디드 프로세서(예: NXP, NVIDIA Jetson Nano)에서 경량화된 GNN 모델을 실행합니다.
- 메시지 발생 순서와 관계의 위상학적 변화를 감지하여 비정상적인 신호를 즉각 필터링합니다.
- 핵심 기술: Spatio-Temporal GNN, CAN 프로토콜 분석, Real-time Inference.
3. 무인 비행체(UAV) 군집 제어 및 충돌 방지 시스템
- 개요: 여러 대의 드론이 임베디드 환경에서 서로 통신하며, 주변 드론과의 거리 및 동적 관계를 GNN으로 학습해 군집 비행(Swarm) 및 충돌을 방지합니다.
- 구현 방법:
- 각 드론을 노드로, 통신 가능 거리 내의 드론 간 연결을 엣지로 설정합니다.
- 드론에 탑재된 임베디드 보드(Jetson Xavier 등)에서 분산 GNN을 실행합니다.
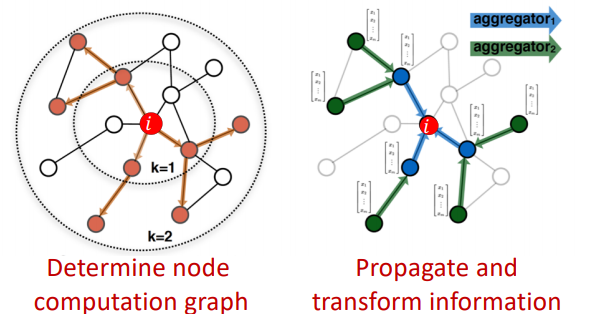
- 센서 정보(GPS, IMU)를 기반으로 이웃 노드의 정보를 취합(Aggregation)하여 다음 이동 경로를 실시간 계산합니다.
- 핵심 기술: Graph Reinforcement Learning, 분산 알고리즘, 로봇 운영체제(ROS).
4. IoT 센서 네트워크 가속화를 위한 FPGA 기반 GNN 가속기 설계
- 개요: 소프트웨어 프로젝트를 넘어 하드웨어에 초점을 맞춘 프로젝트입니다. 엣지 디바이스에서 GNN의 행렬 연산을 빠르게 처리할 수 있도록 전용 가속기 하드웨어를 설계합니다.
- 구현 방법:
- Xilinx PYNQ 또는 Intel FPGA 보드를 활용합니다.
- GNN의 핵심 연산인 Message Passing과 Aggregation을 효율적으로 처리할 수 있는 파이프라인 구조를 Verilog/HLS(High-Level Synthesis)로 설계합니다.
- IoT 환경의 센서 데이터(예: 스마트 빌딩의 센서망)를 입력받아 저전력·고속 추론을 증명합니다.
- 핵심 기술: HLS, FPGA 설계, 컴퓨터 구조, 고정소수점 연산(Fixed-point Optimization).
반응형
'AI 기술 동향' 카테고리의 다른 글
| 웹사이트 제작용 프롬프트 286개 모음 (0) | 2026.09.16 |
|---|---|
| 미국 '초지능 AI 금지법' 요약 - 아직 통과는 멀었지만 매우 희망적인 (0) | 2026.09.06 |
| antigravity 한글 문서 pdf 처리 방법 (0) | 2026.08.19 |
| 공공AX 챔피언 아카이브 사례를 만든 개발자들 (0) | 2026.08.17 |
| 온톨로지 기초 학습 페이지 (0) | 2026.08.12 |
| 온톨로지 한마디로 이해시켜달라고해서 (0) | 2026.08.10 |
| 구글이 GitHub의 AI 버전인 "코드위키(CodeWiki)" 출시 (0) | 2026.08.10 |
| 어떤 기술이라도 마스터하는 7가지 ChatGPT 프롬프트 (0) | 2026.08.04 |
캐어랩 온라인 채널 바로가기
캐어랩


